 AI WORLD HQ
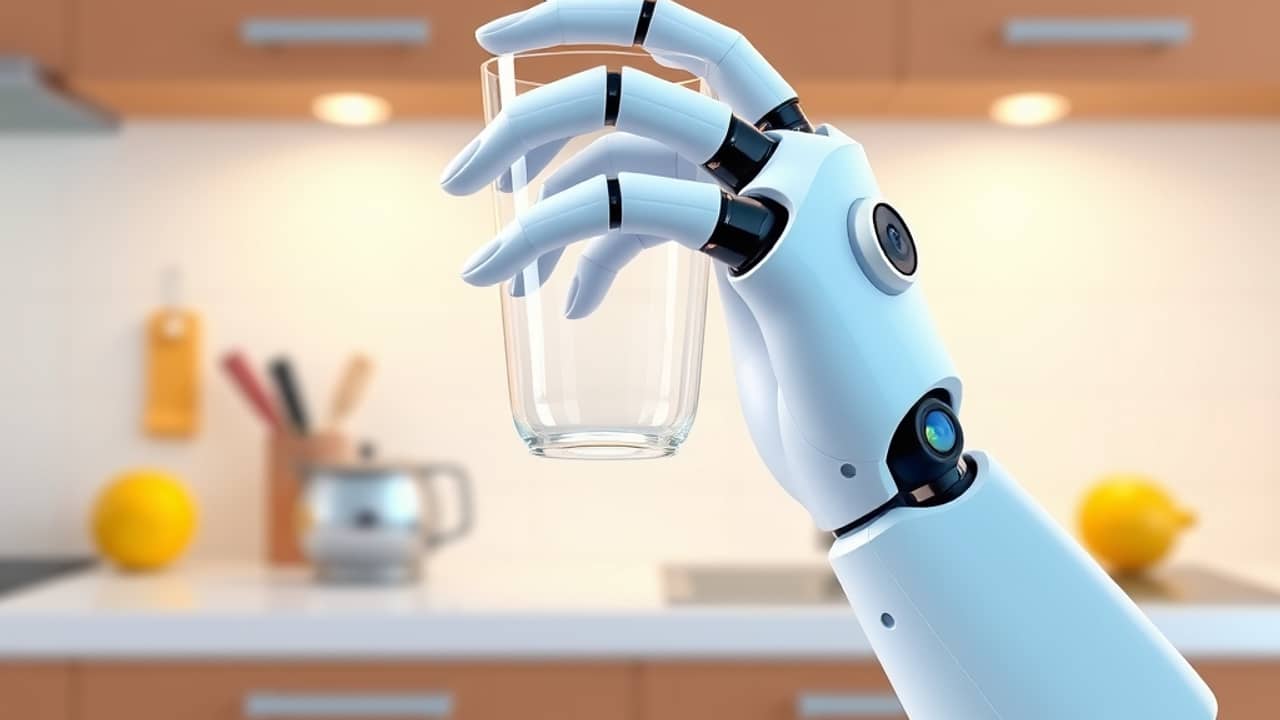
Ott állsz a konyhai mosogatónál, egyik kezeddel egy poharat törölgetsz, a másikkal pedig a kanalat keresed. A legtöbb embernek ez semmiség. Aki viszont egy régebbi műkezet használ, annál ugyanez a pillanat úgy néz ki, hogy megnyom egy gombot, megvárja a kattanást, aztán újra megnyomja – először a pohárhoz, aztán a kanálhoz. Ha ezt egy egész napra felszorozod, az apró bosszúságok gyorsan összeadódnak.
Egy kisebb, de növekvő mérnök- és startup-közösség most azon dolgozik, hogy ezt a felesleges súrlódást mesterséges intelligenciával tüntesse el. Az ötletet könnyű elmagyarázni: tegyünk a protézisre egy apró kamerát és egy kis MI-modellt (egy helyi „agyat", ami a felismerést magán a hardveren futtatja, internet nélkül), hadd lássa, amit épp megfogni készül, és maga válassza ki a megfelelő fogást. Nincs gomb, nincs menü, nincs fejben tartott checklist.
Hogyan is működnek a látásalapú műkarok a gyakorlatban?
Gondolj rá így. A hagyományos műkéz néhány előre beállított fogással dolgozik – csípés, ököl, horog és hasonlók. A viselőjének kell kiválasztania, melyiket használja. A látásalapú műkar viszont két új elemet ad ehhez hozzá:
- egy apró kamerát, többnyire a csuklóra vagy a kézfejre szerelve;
- egy kisméretű MI-modellt, ami helyben fut (magán az eszközön, nem a felhőben).
Amikor a kezeddel egy tárgy felé nyúlsz, a kamera gyorsan készít egy felvételt. Az MI-modell megnézi a képet, és lényegében megkérdezi: „Ez egy bögre, egy toll, egy kanál vagy egy kulcs?" Ezután bekapcsolja a megfelelő fogást.
A viselő számára ez azt jelenti, hogy a „dönts, aztán nyomj" élményből „csak nyúlj oda" lesz. Pontosan ez a lényeg. A mentális terhet – az állandó apró döntéseket – átveszi a szoftver.
Egyes prototípusok MI-szemüveget (például a Meta okosszemüvegét) is párosítanak a protézissel, plusz kameraként. A szemüveg egy kicsit hamarabb „látja" a tárgyat, mint a kéz, így az MI-nek több ideje marad felkészíteni a fogást. A kéz ugyanakkor általában szemüveg nélkül is működik.
Ami még gyerekcipőben jár
Legyünk őszinték: a prototípusok demókban lenyűgözőek, de a hétköznapi élet sokkal kaotikusabb, mint egy labor. Néhány valódi korlát, amit érdemes ismerni:
- A fényviszonyok számítanak. Ha a kamera egy háttérvilágítású pohárra néz egy napos pulton, az nehezebb feladat, mint ugyanaz a pohár egy lámpa fényénél.
- Az új tárgyak tanítást igényelnek. Ha a rendszer még soha nem látta az adott bögrét, az MI-nek a formájából kell találgatnia – és a tipp nem mindig talál.
- Akkumulátor és súly. Több számítási kapacitás = több akkumulátor, a több akkumulátor pedig nagyobb súlyt jelent az alkaron.
- Ár. A korai, MI-vezérlésű bionikus karok drágák, és a biztosítói térítés országonként, szolgáltatónként nagyon változó.
A technológia tehát valós, de a legtöbb érintett ma még mindig régebbi, kapcsolóval vezérelt protézist használ. Ezt a szakadékot próbálják áthidalni az elkövetkező évek kutatásai.
Mit jelent ez számodra?
- Ha te vagy egy családtagod érintett: kérdezz rá a klinikusnál, a protetikai szakembernél vagy a rehabilitációs csapatnál, hogy van-e a környékeden klinikai vizsgálat vagy pilot program. A legújabb MI-vezérlésű prototípusokhoz sokszor csak ilyen vizsgálatokon keresztül lehet hozzáférni, és a csapatok általában szívesen válaszolnak a kérdésekre.
- Ha diák vagy kíváncsi tanuló: ez kiváló példa arra, amikor az MI csendes segítőtárs. A modell nem csevegni vagy képet generálni akar – egyetlen apró döntést hoz meg, villámgyorsan, hogy megszüntessen egy mindennapos kellemetlenséget. A következő évtized leghasznosabb MI-megoldásai valószínűleg sokkal inkább így fognak kinézni, mint egy chatbot.
- Ha szélesebben érdekel az akadálymentesség: keresd azokat a termékeket, amelyeknek a gombjai, menüi vagy fogásai megelőzik a felhasználót, nem plusz feladatot adnak neki. A legjobb akadálymentes eszközök – rámpák, automata ajtók, hangalapú gépelés – mind ugyanazt a trükköt alkalmazzák: kivesznek egy döntést a felhasználó kezéből, amit nem kellene neki meghoznia.
- Ha szkeptikus vagy a „MI mindenen" megközelítéssel kapcsolatban: jogos. Ebben az esetben az MI egyetlen szűk feladatot lát el egy kisméretű eszközön, ott, ahol az alternatíva valóban nehezebb. Általában ez az a fajta probléma, amit érdemes MI-re bízni.
Összegzés
Az MI-vel hajtott protézisek hasznos példák arra, hogyan gondolkodhatunk az MI-ről általában: egy apró kamera, egy kompakt modell és egyetlen jól elvégzett feladat máris megváltoztathatja, milyen terhet rak a felhasználójára egy eszköz. A prototípusok még nincsenek minden klinikán, és komoly kérdések vannak az áruk, a betanító adathalmazok és a tartósság körül is. Az irány viszont egyértelmű – a legjobb segítő technológia inkább olyan érzés, mint egyszerűen mozgatni a kezed, és kevésbé olyan, mint egy szerkezetet kezelni.
Ha van kedved tovább olvasni, érdemes utánanézni, hogyan működnek közérthetően a tárgyfelismerő modellek – ugyanaz a technológia van a telefonod kamerájában is, amire ezek a karok is épülnek.